दीवारों के पार देखें AIM PRIZMA v0.1
पहनने योग्य हेडसेट, जो किसी भी बाधा के पीछे लोगों और उनकी गतिविधि को रियल टाइम में दिखाता है

कॉन्सेप्ट विज़ुअलाइज़ेशन। यह छवि सीरियल उत्पाद की तस्वीर नहीं है
पहनने योग्य हेडसेट, जो किसी भी बाधा के पीछे लोगों और उनकी गतिविधि को रियल टाइम में दिखाता है
कॉन्सेप्ट विज़ुअलाइज़ेशन। यह छवि सीरियल उत्पाद की तस्वीर नहीं है
AIM PRIZMA v0.1 की इंजीनियरिंग विशिष्टता के लक्ष्य मान


वीडियो
आसपास का स्थान देखते हैं


रेडियो
किसी भी बाधा के पार देखता है


गति
जानता है कि ऑपरेटर कहाँ देख रहा है


PRIZMA हेडसेट
कैमरे, रडार मानचित्र और संयुक्त मोड एक ही बटन से बदले जाते हैं। PRIZMA केवल निशान ही नहीं, बल्कि उसकी विश्वसनीयता भी दिखाता है
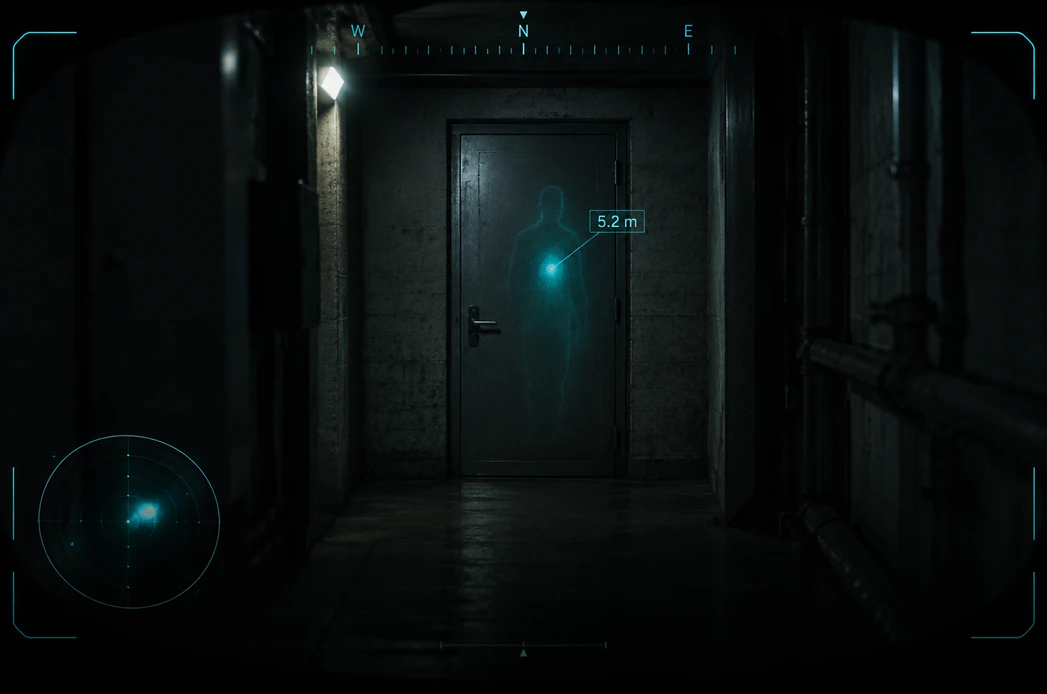
इंटरफ़ेस का सिमुलेशन। निशान और आकृतियाँ सांकेतिक हैं और माप के परिणाम नहीं हैं
पता चला: 2
निशान 01
4.2 मी · गति · 82%
निशान 02
6.1 मी · स्थिर · 41%
कम विश्वसनीयता पर PRIZMA सटीक रूपरेखा के बजाय क्षेत्र दिखाता है। निर्णय हमेशा इंसान का होता है
दो फ्रंट कैमरे आसपास की तस्वीर दिखाते हैं, इसलिए ऑपरेटर हेडसेट उतारे बिना दिशा समझ लेता है
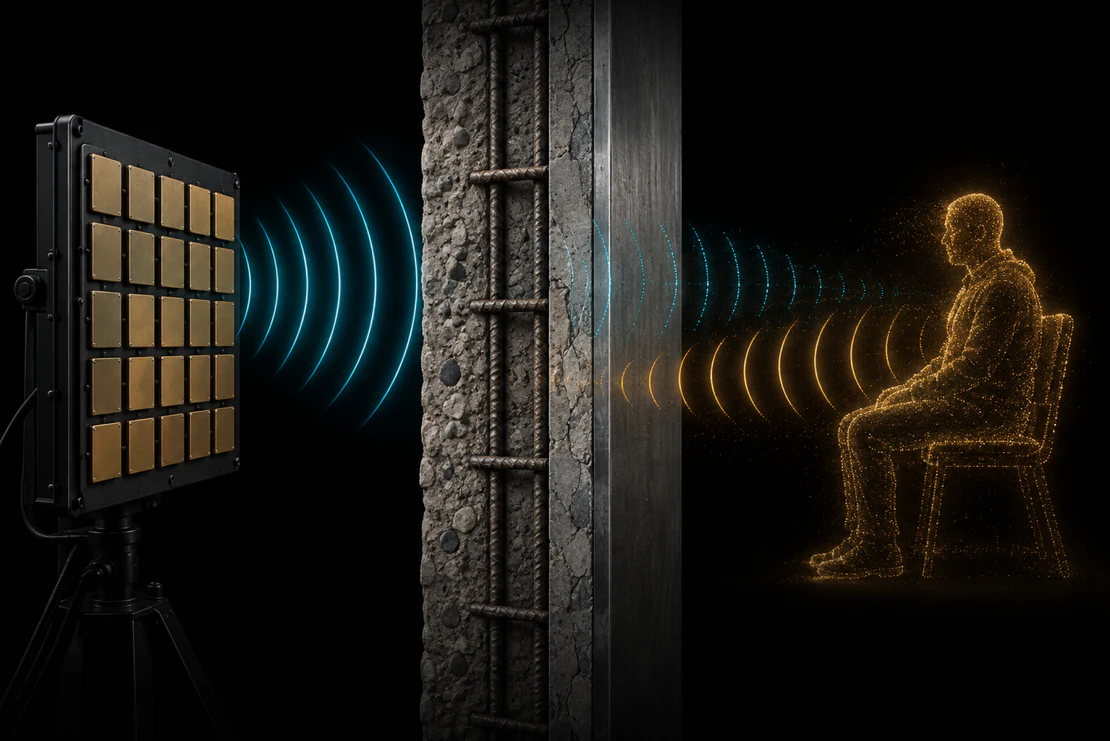
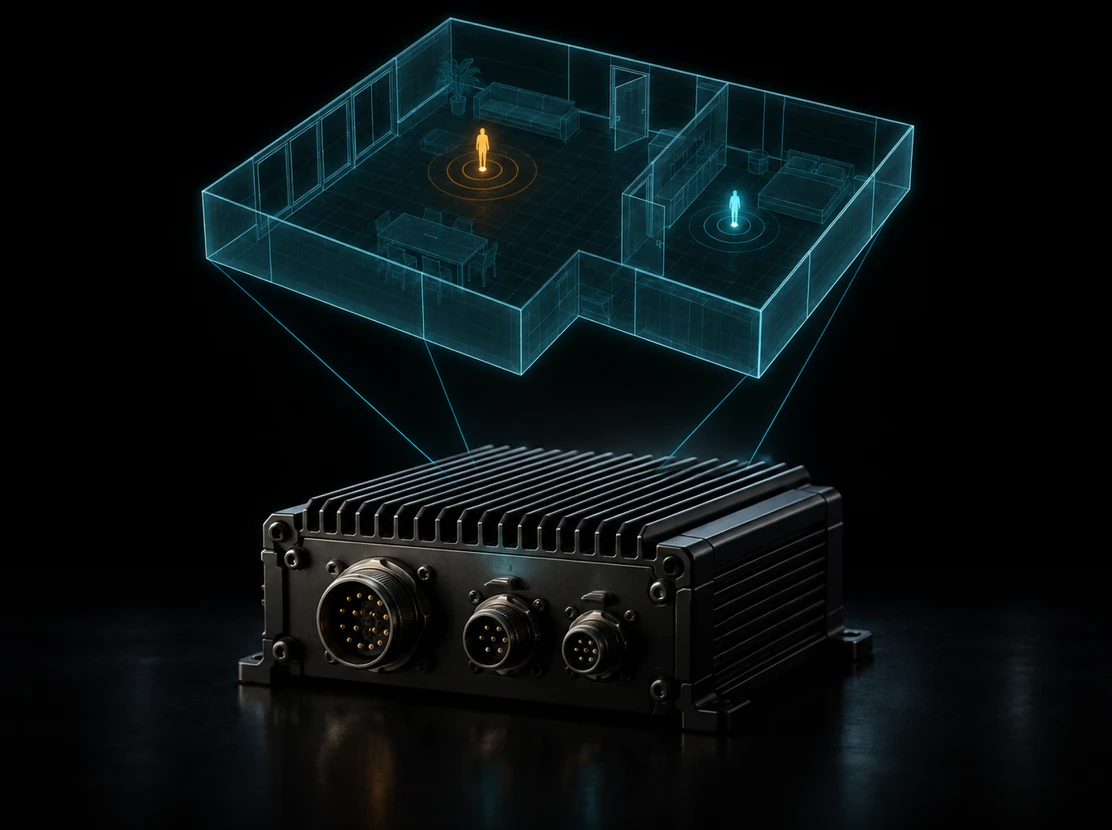
रेडियो सिग्नल के परावर्तन का नक्शा: किसी भी बाधा के पीछे लोगों की आकृतियाँ और हलचल
रडार निशान वास्तविक समय में वीडियो पर दिखते हैं और सिर की स्थिति से जुड़े रहते हैं
इंटरफ़ेस का सिमुलेशन। निशान और आकृतियाँ सांकेतिक हैं और माप के परिणाम नहीं हैं
कैमरे
दो फ्रंट कैमरे आसपास की तस्वीर दिखाते हैं, इसलिए ऑपरेटर हेडसेट उतारे बिना दिशा समझ लेता है
इंटरफ़ेस का सिमुलेशन। निशान और आकृतियाँ सांकेतिक हैं और माप के परिणाम नहीं हैं
पता चला: 2
निशान 01
4.2 मी · गति · 82%
निशान 02
6.1 मी · स्थिर · 41%
कम विश्वसनीयता पर PRIZMA सटीक रूपरेखा के बजाय क्षेत्र दिखाता है। निर्णय हमेशा इंसान का होता है
RF मानचित्र
रेडियो सिग्नल के परावर्तन का नक्शा: किसी भी बाधा के पीछे लोगों की आकृतियाँ और हलचल
इंटरफ़ेस का सिमुलेशन। निशान और आकृतियाँ सांकेतिक हैं और माप के परिणाम नहीं हैं
पता चला: 2
निशान 01
4.2 मी · गति · 82%
निशान 02
6.1 मी · स्थिर · 41%
कम विश्वसनीयता पर PRIZMA सटीक रूपरेखा के बजाय क्षेत्र दिखाता है। निर्णय हमेशा इंसान का होता है
संयुक्त
रडार निशान वास्तविक समय में वीडियो पर दिखते हैं और सिर की स्थिति से जुड़े रहते हैं
हम हेडसेट उन सेवाओं के लिए विकसित कर रहे हैं जिन्हें बाधा के पीछे की स्थिति का आकलन करना होता है: मलबे के नीचे व्यक्ति को खोजना, कमरे की जाँच करना, टीम को सुरक्षित रखना


मलबे के नीचे और बाधाओं के पीछे लोगों की खोज। व्यक्ति के स्थान और उससे दूरी का निर्धारण


धुएँ से भरे कमरों में और बंद दरवाज़ों के पीछे बिना सीधी दृश्यता के लोगों की खोज


अभियानों के दौरान जोखिम कम करने के लिए दीवारों और बाधाओं के पीछे स्थिति का आकलन


कमरों, हैंगरों और कंटेनरों की निगरानी। बंद स्थानों में लोगों का पता लगाना
तेज़ तैनाती, बाधाओं के पीछे लोगों का पता लगाना
और ख़तरनाक क्षेत्र में प्रवेश से पहले स्थिति का आकलन


पूरा किट एक झटका-रोधी केस में। हेडसेट, सेंसर और कंप्यूटिंग यूनिट AIM Vision OS पर चलते हैं

बंद बॉडी, दो ऑप्टिक्स, IMU और एडजस्टेबल हेडबैंड
2 × Micro-OLED
प्रोजेक्ट पार्टनर बनेंआसपास का वीडियो दृश्य और संयुक्त मोड का आधार
2 कैमरे
प्रोजेक्ट पार्टनर बनें
प्रोबिंग सिग्नल भेजता है और परावर्तन प्राप्त करता है
मल्टीचैनल
प्रोजेक्ट पार्टनर बनें
FPGA/SoC पर सिग्नल प्रोसेसिंग और AI एल्गोरिदम
AIM Vision OS
प्रोजेक्ट पार्टनर बनें
बिना सॉकेट के फ़ील्ड में काम के लिए बदली जा सकने वाली पावर
लक्ष्य 5–12 घंटे
प्रोजेक्ट पार्टनर बनें

हेडसेट, सेंसर और कंप्यूटर के बीच हाई-स्पीड कनेक्शन
एकीकृत सर्किट
प्रोजेक्ट पार्टनर बनें
एंटीना ऐरे, कंप्यूटर और बैटरी को वेस्ट पर थामे रखता है
पहनने योग्य डिज़ाइन
प्रोजेक्ट पार्टनर बनें
पूरी किट के लिए खांचों वाला शॉकप्रूफ़ केस
पूरी किट
प्रोजेक्ट पार्टनर बनेंबंद बॉडी, दो ऑप्टिक्स, IMU और एडजस्टेबल हेडबैंड
2 × Micro-OLED
आसपास का वीडियो दृश्य और संयुक्त मोड का आधार
2 कैमरे
प्रोबिंग सिग्नल भेजता है और परावर्तन प्राप्त करता है
मल्टीचैनल
FPGA/SoC पर सिग्नल प्रोसेसिंग और AI एल्गोरिदम
AIM Vision OS
बिना सॉकेट के फ़ील्ड में काम के लिए बदली जा सकने वाली पावर
लक्ष्य 5–12 घंटे
हेडसेट, सेंसर और कंप्यूटर के बीच हाई-स्पीड कनेक्शन
एकीकृत सर्किट
एंटीना ऐरे, कंप्यूटर और बैटरी को वेस्ट पर थामे रखता है
पहनने योग्य डिज़ाइन
पूरी किट के लिए खांचों वाला शॉकप्रूफ़ केस
पूरी किट
रेडियो सिग्नल के विश्लेषण से व्यक्ति का स्थान तय करने तक — सिस्टम के चार चरण, जो किसी भी बाधा के पीछे लोगों का पता लगाने देते हैं
ऑपरेटर की छाती पर लगा एंटीना ऐरे माइक्रोवेव जाँच सिग्नल बनाता है। यह दीवारों, फ़र्श, दरवाज़ों और किसी भी सामग्री की संरचनाओं से होकर गुज़रता है
परावर्तित सिग्नल ऐरे पर लौटता है। बाधा के पीछे व्यक्ति की साँस और हल्की हलचल भी उसे बदल देती है — यही उपस्थिति का मुख्य संकेत है
कंप्यूटिंग यूनिट सिग्नल से व्यवधान हटाती है, परावर्तन मानचित्र बनाती है और हर निशान की विश्वसनीयता का आकलन करती है
लोगों की आकृतियाँ रियल टाइम में कैमरों के वीडियो पर दिखाई जाती हैं और ऑपरेटर के सिर के घुमाव से जुड़ी रहती हैं
PRIZMA के ऑप्टिक्स, सेंसर, कंप्यूटिंग और बैटरी लाइफ़ के मुख्य पैरामीटर
विशेषताएँ प्रारंभिक हैं और परीक्षणों के बाद बदल सकती हैं
PRIZMA विकास के चरण में है। जो संगठन अभी प्रोजेक्ट से जुड़ते हैं, उन्हें पहले बैच के हेडसेट प्राथमिकता से मिलते हैं और वे अंतिम विशेषताओं को प्रभावित करते हैं
PRIZMA को दीवारों, फ़र्शों, दरवाज़ों और किसी भी सामग्री से बनी संरचनाओं के पार काम करने के लिए बनाया गया है। दूरी और छवि की स्पष्टता बाधा की मोटाई और संरचना पर निर्भर करती है
नहीं। सिग्नल छाती की यूनिट बनाती और प्रोसेस करती है: एंटीना ऐरे, कंप्यूटर और बैटरी। हेडसेट तैयार छवि दिखाता है, इसलिए किट केवल पूरी तरह से ही काम करती है
आवेदन छोड़ें, और हम प्रोजेक्ट की प्रस्तुति देंगे और आपके कार्यों पर चर्चा करेंगे। फिर भागीदारी की शर्तें और कार्य योजना तय करेंगे: विकास और परीक्षण पार्टनरों के साथ मिलकर होते हैं, और पहले हेडसेट उन्हें प्राथमिकता से मिलते हैं
कोई भी संगठन जिसे PRIZMA की ज़रूरत है: सरकारी सेवाएँ, बचाव और सुरक्षा इकाइयाँ, निजी कंपनियाँ और निवेशक
आवेदन छोड़ें, और हम आपको प्रोजेक्ट, साझेदारी की शर्तों और पहले बैच के रिलीज़ के समय के बारे में बताएँगे