AIM PRIZMA v0.1 工程任务书中的目标值


视频
观察周围空间


无线电
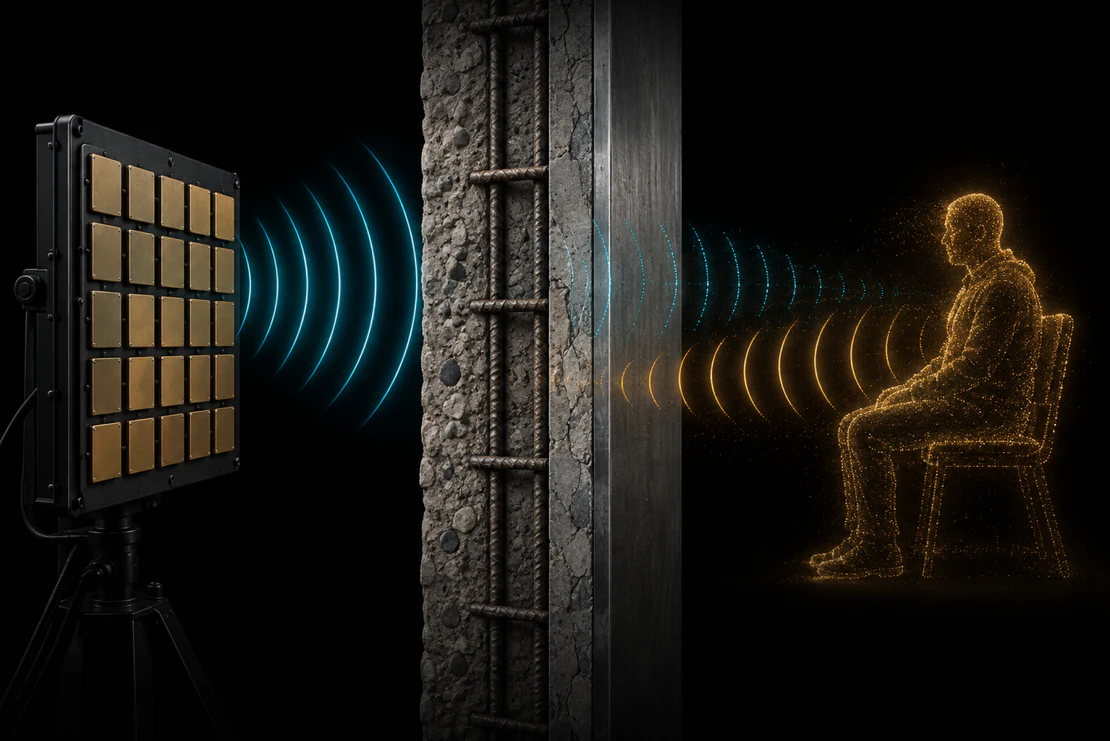
穿透任何障碍物


运动
知道操作员的视线方向


PRIZMA 头显
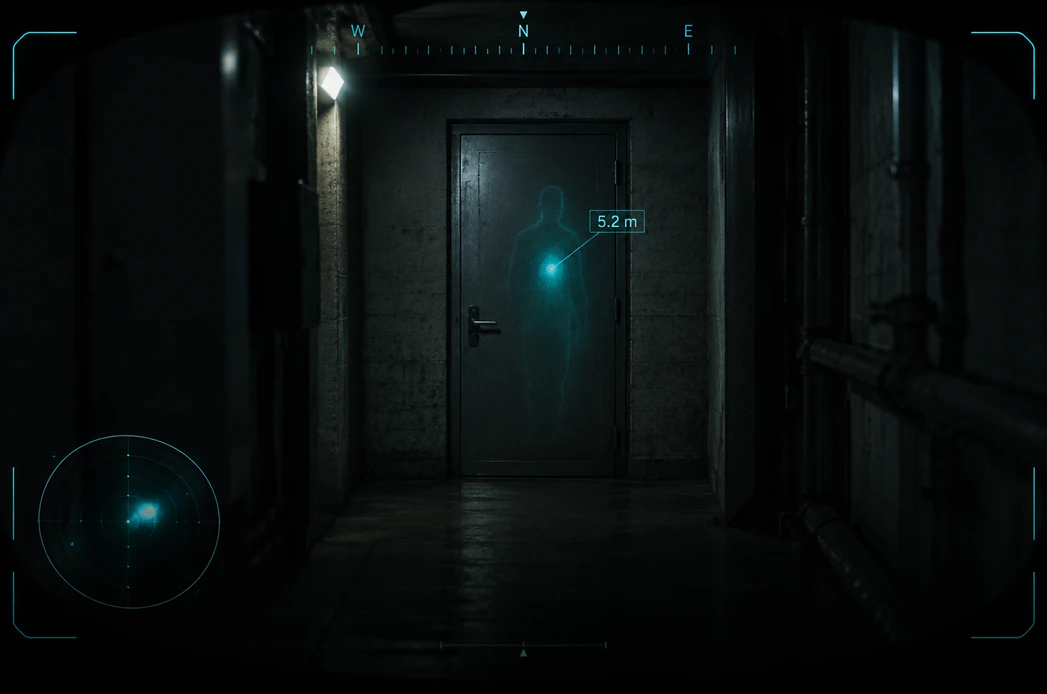
摄像头、雷达图和融合模式一键切换。 PRIZMA 不仅显示目标标记,还显示其可信度
界面模拟。标记和轮廓仅为示意,并非测量结果
检测到:2
标记 01
4.2 米 · 运动 · 82%
标记 02
6.1 米 · 静止 · 41%
可信度较低时,PRIZMA 显示区域而非精确轮廓。决定始终由人做出
两个前置摄像头传送周围画面,操作员无需摘下头显即可辨明方位
无线电信号反射图:任何障碍物后人员的轮廓与移动
雷达标记实时叠加在视频上,并与头部位置绑定
界面模拟。标记和轮廓仅为示意,并非测量结果
摄像头
两个前置摄像头传送周围画面,操作员无需摘下头显即可辨明方位
界面模拟。标记和轮廓仅为示意,并非测量结果
检测到:2
标记 01
4.2 米 · 运动 · 82%
标记 02
6.1 米 · 静止 · 41%
可信度较低时,PRIZMA 显示区域而非精确轮廓。决定始终由人做出
RF 地图
无线电信号反射图:任何障碍物后人员的轮廓与移动
界面模拟。标记和轮廓仅为示意,并非测量结果
检测到:2
标记 01
4.2 米 · 运动 · 82%
标记 02
6.1 米 · 静止 · 41%
可信度较低时,PRIZMA 显示区域而非精确轮廓。决定始终由人做出
融合
雷达标记实时叠加在视频上,并与头部位置绑定
我们为需要评估障碍物后方情况的部门研发这款头显: 寻找废墟下的人员、检查房间、保护团队安全


搜寻废墟下及障碍物后方的人员。 确定人员位置 以及与其之间的距离


在烟雾弥漫的房间内 及紧闭的门后搜寻人员, 无需直接视线


评估墙壁和障碍物后方的情况, 降低行动中的风险


检查房间、机库和集装箱。 在封闭空间内 发现人员


整套设备装在一个防震箱内。 头显、传感器和计算单元由 AIM Vision OS 管理

封闭式外壳、双光学模组、IMU 和可调头带
2 × Micro-OLED
成为项目合作伙伴环境视频画面,也是融合模式的基础
2 个摄像头
成为项目合作伙伴
发射探测信号并接收反射
多通道
成为项目合作伙伴
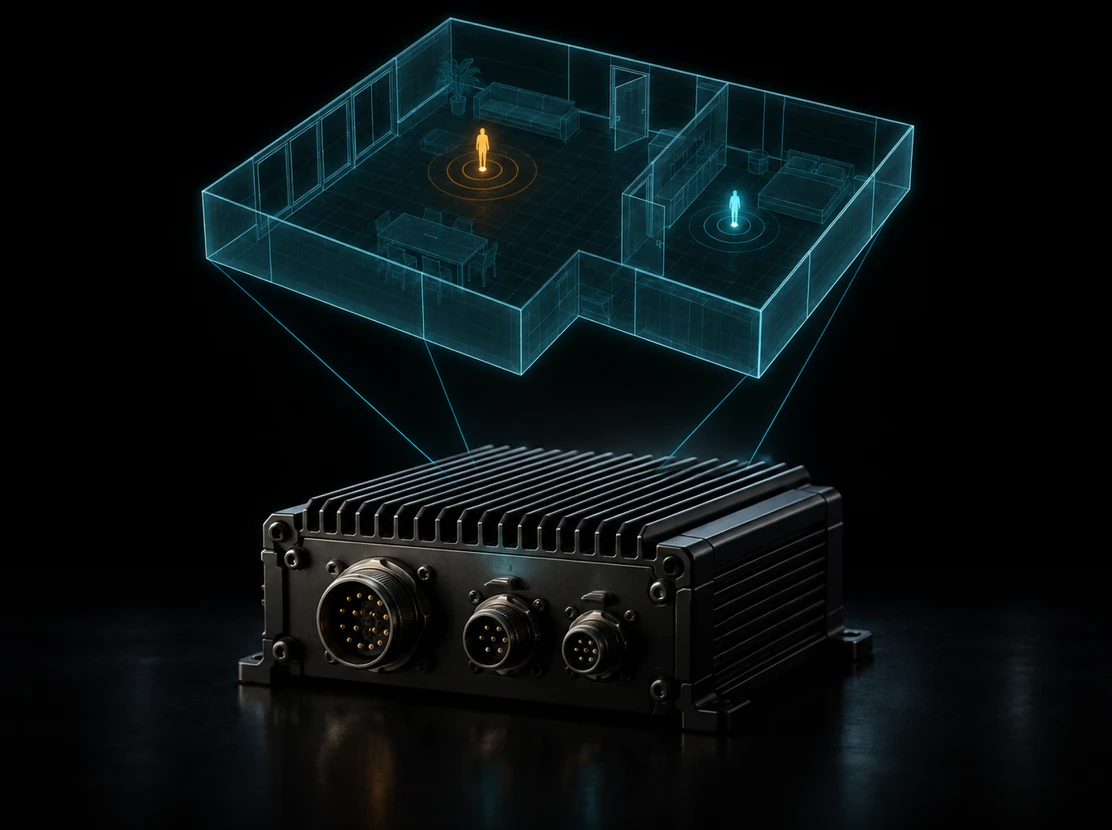
基于 FPGA/SoC 的信号处理与 AI 算法
AIM Vision OS
成为项目合作伙伴
可更换电源,野外工作无需插座
目标 5–12 小时
成为项目合作伙伴

头显、传感器与计算单元之间的高速连接
统一回路
成为项目合作伙伴
将天线阵列、计算单元和电池固定在背心上
可穿戴式
成为项目合作伙伴
带内衬的抗冲击箱,可容纳整套设备
完整套件
成为项目合作伙伴封闭式外壳、双光学模组、IMU 和可调头带
2 × Micro-OLED
环境视频画面,也是融合模式的基础
2 个摄像头
发射探测信号并接收反射
多通道
基于 FPGA/SoC 的信号处理与 AI 算法
AIM Vision OS
可更换电源,野外工作无需插座
目标 5–12 小时
头显、传感器与计算单元之间的高速连接
统一回路
将天线阵列、计算单元和电池固定在背心上
可穿戴式
带内衬的抗冲击箱,可容纳整套设备
完整套件
从无线电信号分析到确定人员位置,系统工作分为四个阶段, 可以发现任何障碍物后方的人员
操作员胸前的天线阵列发出微波探测信号。信号可穿透墙壁、楼板、门以及任何材料的结构
反射信号返回天线阵列。即使是障碍物后方人员的呼吸和细微动作也会改变信号,这是判断有人存在的主要依据
计算单元清除信号干扰,构建反射图,并评估每个标记的可信度
人员轮廓实时叠加在摄像头视频上,并随操作员头部转动而对应
PRIZMA 的光学、传感器、计算和续航关键参数
参数为初步数据,测试后可能调整
PRIZMA 正在研发中。现在加入项目的单位将优先获得首批头显,并可影响最终参数
PRIZMA 可穿透墙体、楼板、门和任何材料的结构工作。探测距离和图像清晰度取决于障碍物的厚度和材质
不能。信号由胸挂单元生成和处理:天线阵列、计算单元和电池。头显只显示处理好的图像,因此整套设备必须一起使用
提交申请后,我们将为您介绍项目并讨论您的任务。随后商定参与条件和工作计划:研发和测试与合作伙伴共同进行,首批头显优先交付给合作伙伴
任何需要 PRIZMA 的单位:政府部门、救援和安保力量、私营企业及投资者
提交申请,我们将为您介绍项目、合作条件以及首批产品的发布时间